Domain positionspapier.de kaufen?
Wir ziehen mit dem Projekt
positionspapier.de um.
Sind Sie am Kauf der Domain
positionspapier.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain positionspapier.de kaufen?
Brauche Hilfe beim Anschließen eines SBEC an Regler, Akku und Empfänger.
Um ein SBEC (Switched-Mode Battery Eliminator Circuit) an den Regler, den Akku und den Empfänger anzuschließen, musst du zuerst den Regler mit dem SBEC verbinden. Dafür schließt du den roten Draht des Reglers an den positiven Anschluss des SBEC an und den schwarzen Draht des Reglers an den negativen Anschluss des SBEC. Danach verbindest du den positiven Anschluss des SBEC mit dem positiven Anschluss des Akkus und den negativen Anschluss des SBEC mit dem negativen Anschluss des Akkus. Schließlich verbindest du den Ausgang des SBEC mit dem Empfänger, indem du den roten Draht des SBEC an den positiven Anschluss des Empfängers und den schwarzen Draht des SBEC an **
Warum lädt der Amewi Hubschrauber Firestorm nicht mehr?
Es gibt verschiedene mögliche Gründe, warum der Amewi Hubschrauber Firestorm nicht mehr lädt. Es könnte sein, dass das Ladegerät defekt ist oder nicht richtig funktioniert. Es könnte auch sein, dass der Akku des Hubschraubers nicht mehr richtig funktioniert oder nicht mehr aufgeladen werden kann. Es ist ratsam, das Ladegerät und den Akku zu überprüfen und gegebenenfalls auszutauschen, um das Problem zu lösen. **
Ähnliche Suchbegriffe für Amewi-Regler-Empfänger-Servo
Top-Angebote
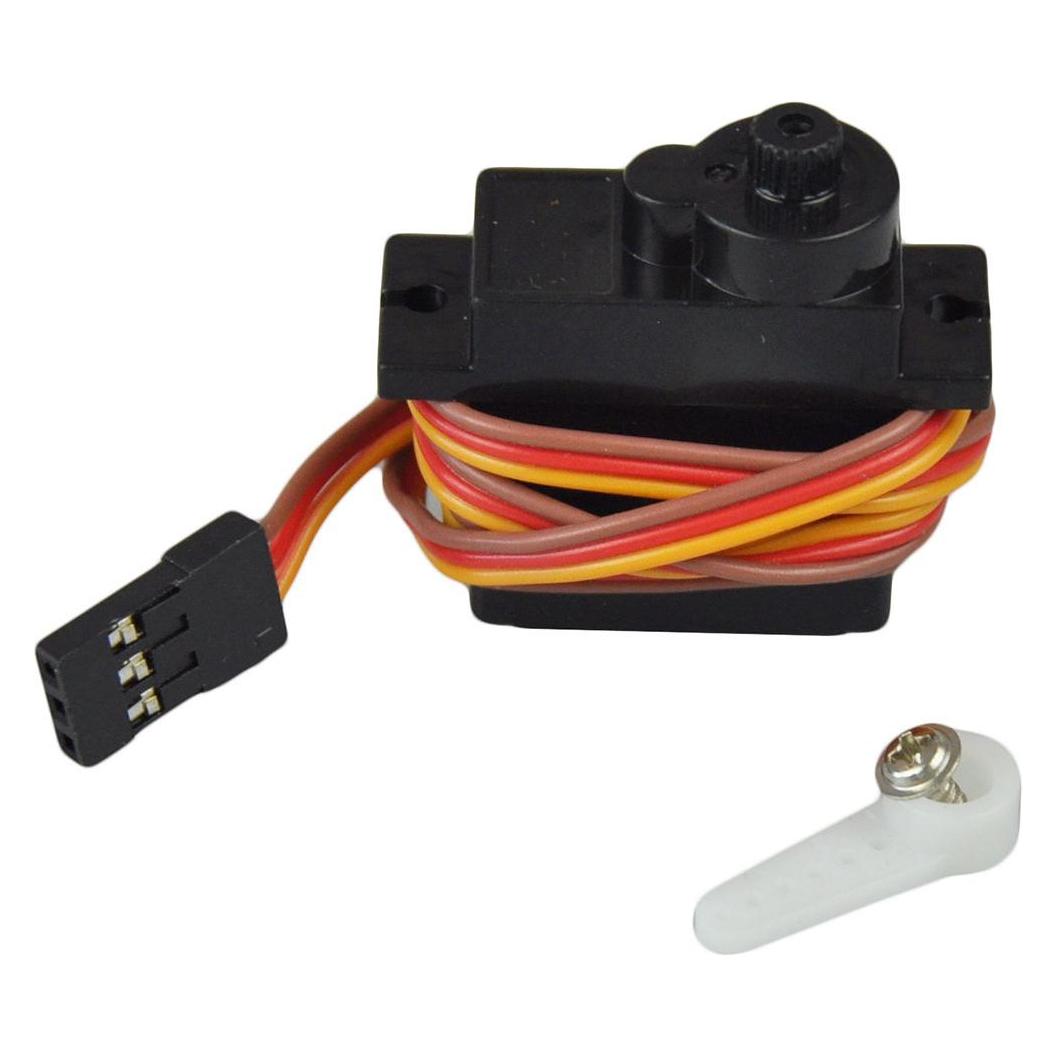
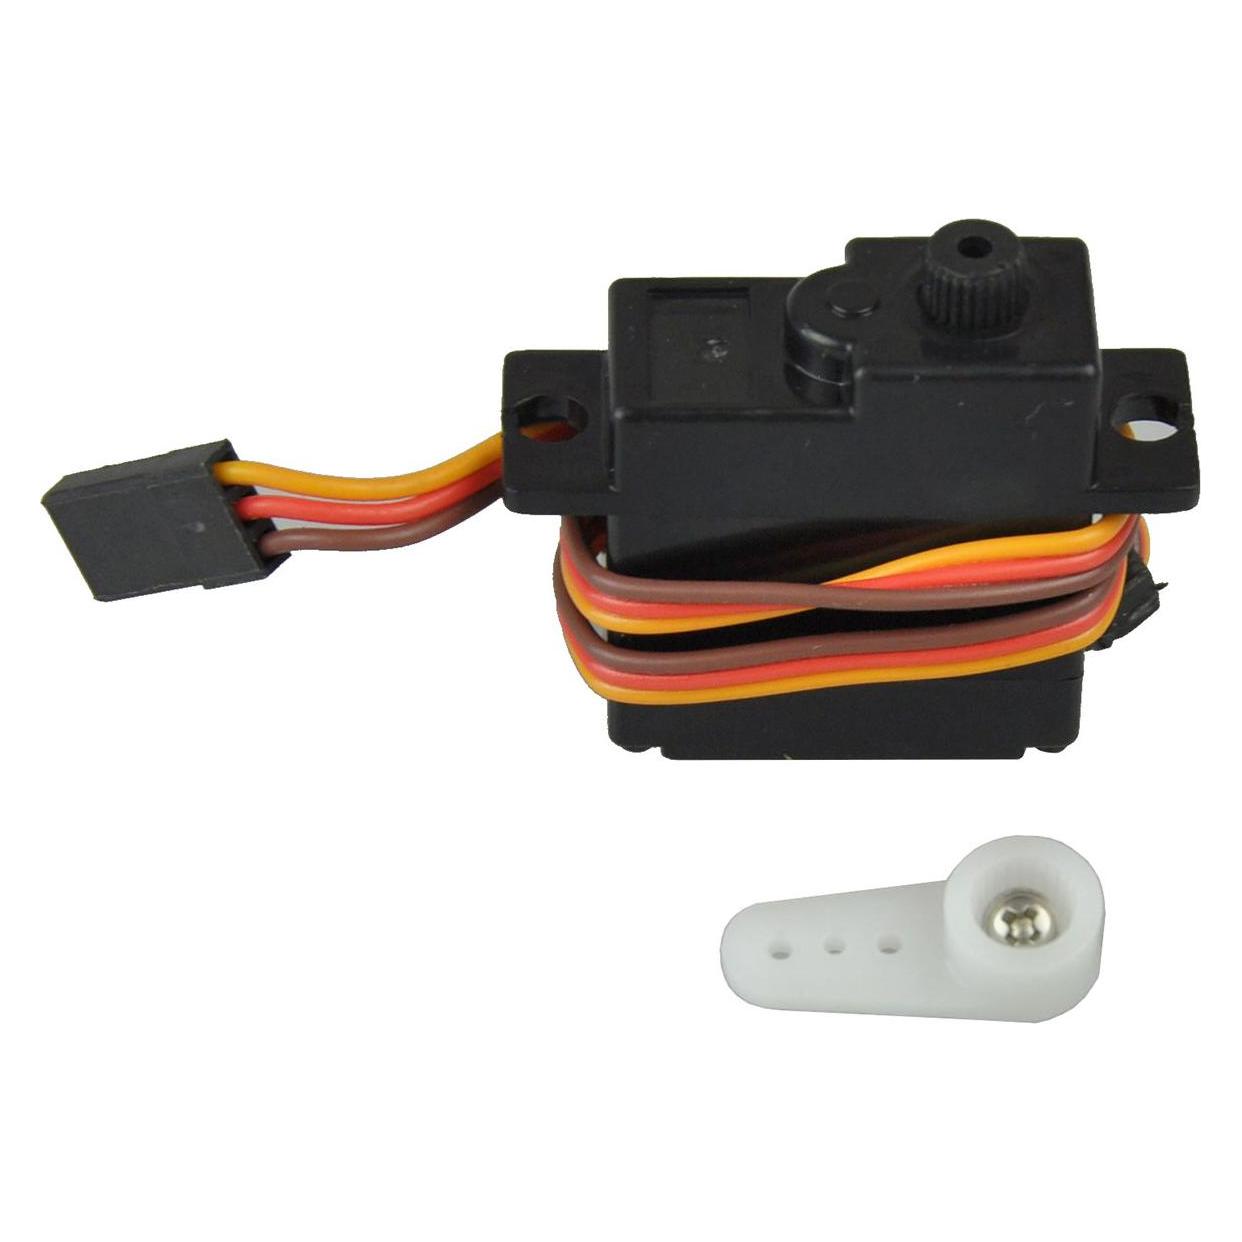
Produkte zum Begriff Amewi-Regler-Empfänger-Servo:
-
Was ist der Unterschied zwischen einem P-Regler, einem I-Regler, einem D-Regler und einem PID-Regler?
Ein P-Regler (Proportionalregler) reagiert proportional zum Fehler zwischen Soll- und Istwert und gibt eine entsprechende Ausgangsgröße aus. Ein I-Regler (Integralregler) berücksichtigt zusätzlich die Summe der vergangenen Fehler und reagiert somit auch auf langsame Änderungen. Ein D-Regler (Differentialregler) berücksichtigt die Änderungsrate des Fehlers und reagiert somit auf schnelle Änderungen. Ein PID-Regler kombiniert alle drei Reglertypen und ermöglicht eine präzise Regelung bei verschiedenen Störungen und Anforderungen. **
-
Ist der Lego Servo Motor kaputt?
Es ist schwierig, diese Frage ohne weitere Informationen zu beantworten. Wenn der Lego Servo Motor nicht funktioniert, könnte dies verschiedene Gründe haben, wie zum Beispiel eine leere Batterie, eine falsche Verbindung oder ein tatsächlicher Defekt des Motors. Es wäre ratsam, die Batterie zu überprüfen, die Verbindungen zu überprüfen und gegebenenfalls den Motor auszutauschen, um festzustellen, ob er tatsächlich defekt ist. **
-
Warum dreht der Arduino Servo Motor durch?
Es gibt mehrere mögliche Gründe, warum ein Arduino-Servo-Motor durchdrehen könnte. Einer der häufigsten Gründe ist, dass das Signal, das vom Arduino an den Servo gesendet wird, nicht korrekt ist. Dies kann durch falsche Verkabelung, einen falschen Code oder eine fehlerhafte Stromversorgung verursacht werden. Ein weiterer möglicher Grund ist, dass der Servo überlastet ist und versucht, eine größere Last zu bewegen, als er kann. Schließlich könnte ein mechanisches Problem wie ein blockierter oder beschädigter Servo-Motor dazu führen, dass er durchdreht. **
-
Was ist ein Netzteil für einen Servo?
Ein Netzteil für einen Servo ist ein Gerät, das die erforderliche elektrische Energie bereitstellt, um den Servo zu betreiben. Es wandelt die Netzspannung in die für den Servo benötigte Spannung um und stellt auch den benötigten Strom zur Verfügung. Ein Netzteil für einen Servo kann verschiedene Ausgangsspannungen und Stromstärken haben, je nach den Anforderungen des Servos. **
Was ist ein P-Regler und was ist ein I-Regler?
Ein P-Regler ist ein Proportionalregler, der die Regelabweichung zwischen Soll- und Ist-Wert direkt proportional verstärkt und als Ausgangssignal verwendet. Ein I-Regler ist ein Integralregler, der die Regelabweichung über die Zeit integriert und das resultierende Integral als Ausgangssignal verwendet. Dadurch kann ein I-Regler auch kleinere Regelabweichungen über längere Zeiträume ausgleichen. **
Wie kann man einen Servo durch Knopfdruck bewegen?
Um einen Servo durch Knopfdruck zu bewegen, benötigt man eine Schaltung, die den Knopfdruck erkennt und das Signal an den Servo weiterleitet. Dies kann beispielsweise mit einem Mikrocontroller wie Arduino oder Raspberry Pi realisiert werden. Der Knopfdruck wird als Eingangssignal erkannt und der Mikrocontroller gibt dann ein entsprechendes Ausgangssignal an den Servo, um ihn zu bewegen. **
Top-Angebote
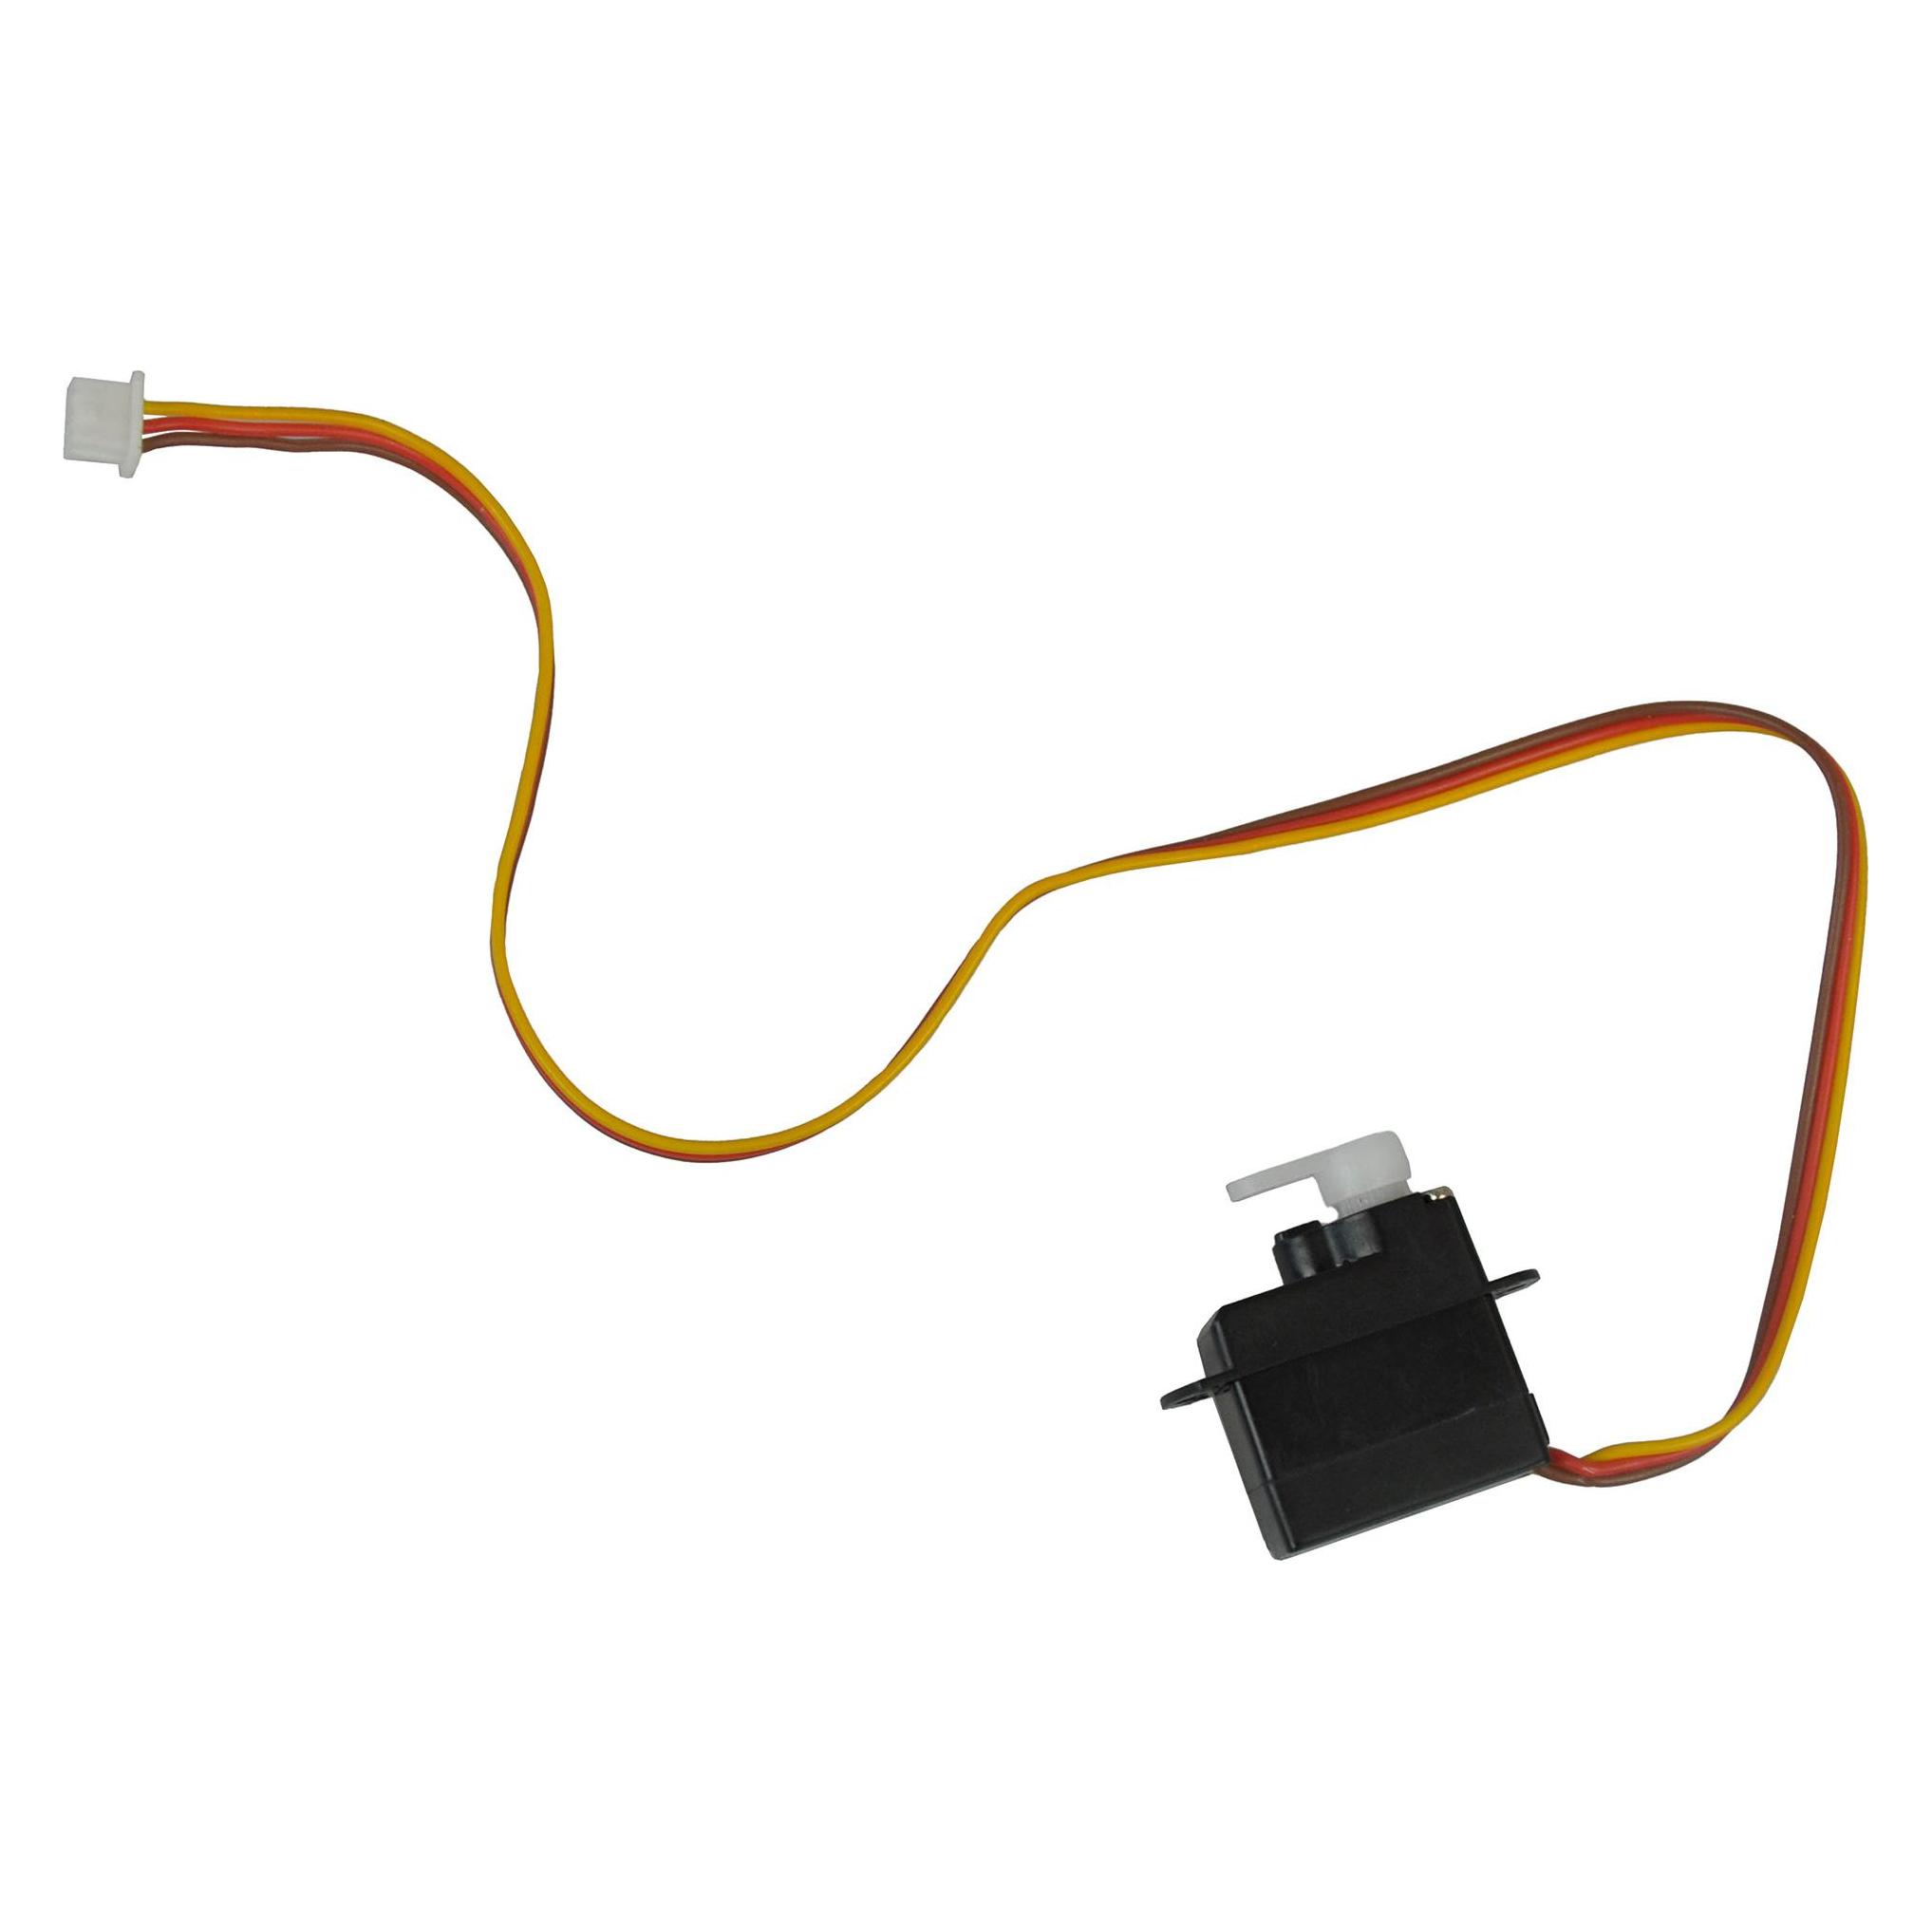
Produkte zum Begriff Amewi-Regler-Empfänger-Servo:
-
Brauche Hilfe beim Anschließen eines SBEC an Regler, Akku und Empfänger.
Um ein SBEC (Switched-Mode Battery Eliminator Circuit) an den Regler, den Akku und den Empfänger anzuschließen, musst du zuerst den Regler mit dem SBEC verbinden. Dafür schließt du den roten Draht des Reglers an den positiven Anschluss des SBEC an und den schwarzen Draht des Reglers an den negativen Anschluss des SBEC. Danach verbindest du den positiven Anschluss des SBEC mit dem positiven Anschluss des Akkus und den negativen Anschluss des SBEC mit dem negativen Anschluss des Akkus. Schließlich verbindest du den Ausgang des SBEC mit dem Empfänger, indem du den roten Draht des SBEC an den positiven Anschluss des Empfängers und den schwarzen Draht des SBEC an **
-
Warum lädt der Amewi Hubschrauber Firestorm nicht mehr?
Es gibt verschiedene mögliche Gründe, warum der Amewi Hubschrauber Firestorm nicht mehr lädt. Es könnte sein, dass das Ladegerät defekt ist oder nicht richtig funktioniert. Es könnte auch sein, dass der Akku des Hubschraubers nicht mehr richtig funktioniert oder nicht mehr aufgeladen werden kann. Es ist ratsam, das Ladegerät und den Akku zu überprüfen und gegebenenfalls auszutauschen, um das Problem zu lösen. **
-
Was ist der Unterschied zwischen einem P-Regler, einem I-Regler, einem D-Regler und einem PID-Regler?
Ein P-Regler (Proportionalregler) reagiert proportional zum Fehler zwischen Soll- und Istwert und gibt eine entsprechende Ausgangsgröße aus. Ein I-Regler (Integralregler) berücksichtigt zusätzlich die Summe der vergangenen Fehler und reagiert somit auch auf langsame Änderungen. Ein D-Regler (Differentialregler) berücksichtigt die Änderungsrate des Fehlers und reagiert somit auf schnelle Änderungen. Ein PID-Regler kombiniert alle drei Reglertypen und ermöglicht eine präzise Regelung bei verschiedenen Störungen und Anforderungen. **
-
Ist der Lego Servo Motor kaputt?
Es ist schwierig, diese Frage ohne weitere Informationen zu beantworten. Wenn der Lego Servo Motor nicht funktioniert, könnte dies verschiedene Gründe haben, wie zum Beispiel eine leere Batterie, eine falsche Verbindung oder ein tatsächlicher Defekt des Motors. Es wäre ratsam, die Batterie zu überprüfen, die Verbindungen zu überprüfen und gegebenenfalls den Motor auszutauschen, um festzustellen, ob er tatsächlich defekt ist. **
Ähnliche Suchbegriffe für Amewi-Regler-Empfänger-Servo
-
Warum dreht der Arduino Servo Motor durch?
Es gibt mehrere mögliche Gründe, warum ein Arduino-Servo-Motor durchdrehen könnte. Einer der häufigsten Gründe ist, dass das Signal, das vom Arduino an den Servo gesendet wird, nicht korrekt ist. Dies kann durch falsche Verkabelung, einen falschen Code oder eine fehlerhafte Stromversorgung verursacht werden. Ein weiterer möglicher Grund ist, dass der Servo überlastet ist und versucht, eine größere Last zu bewegen, als er kann. Schließlich könnte ein mechanisches Problem wie ein blockierter oder beschädigter Servo-Motor dazu führen, dass er durchdreht. **
-
Was ist ein Netzteil für einen Servo?
Ein Netzteil für einen Servo ist ein Gerät, das die erforderliche elektrische Energie bereitstellt, um den Servo zu betreiben. Es wandelt die Netzspannung in die für den Servo benötigte Spannung um und stellt auch den benötigten Strom zur Verfügung. Ein Netzteil für einen Servo kann verschiedene Ausgangsspannungen und Stromstärken haben, je nach den Anforderungen des Servos. **
-
Was ist ein P-Regler und was ist ein I-Regler?
Ein P-Regler ist ein Proportionalregler, der die Regelabweichung zwischen Soll- und Ist-Wert direkt proportional verstärkt und als Ausgangssignal verwendet. Ein I-Regler ist ein Integralregler, der die Regelabweichung über die Zeit integriert und das resultierende Integral als Ausgangssignal verwendet. Dadurch kann ein I-Regler auch kleinere Regelabweichungen über längere Zeiträume ausgleichen. **
-
Wie kann man einen Servo durch Knopfdruck bewegen?
Um einen Servo durch Knopfdruck zu bewegen, benötigt man eine Schaltung, die den Knopfdruck erkennt und das Signal an den Servo weiterleitet. Dies kann beispielsweise mit einem Mikrocontroller wie Arduino oder Raspberry Pi realisiert werden. Der Knopfdruck wird als Eingangssignal erkannt und der Mikrocontroller gibt dann ein entsprechendes Ausgangssignal an den Servo, um ihn zu bewegen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.